Роботизированная кисть берёт малину и может держать ножницы
Модель CRAFT напечатана на 3D-принтере, весит 800 граммов и обходится менее чем в 600 долларов.
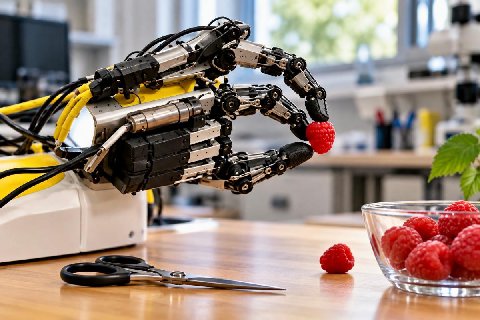
Малину легко раздавить даже пальцами человека. Для робота это ещё сложнее: жёсткий захват способен повредить плод, а слишком мягкий — выронить его. Команда Калифорнийского университета в Ирвайне и Иллинойсского университета в Урбане-Шампейне предложила иной подход. Их кисть CRAFT совмещает прочный каркас и податливые соединения, позволяя точно двигать пальцами и смягчать контакт с предметом.
Фаланги печатают из жёсткого пластика PLA, суставы — из эластичного TPU. При столкновении с препятствием соединение немного деформируется, принимая часть нагрузки на себя, а сами пальцы сохраняют форму. Плавность движений обеспечивают суставы с перекатывающимися контактными поверхностями. По замыслу разработчиков, такую конструкцию проще чинить: повреждённую деталь можно заново напечатать.
Пять пальцев приводят в движение 15 моторов, расположенных за запястьем. Усилие передаётся тонкими тросами, похожими по функции на сухожилия. Благодаря этому пальцы остаются лёгкими, а вся кисть весит около 800 граммов. Сборка обходится менее чем в 600 долларов; разработчики опубликовали чертежи, программное обеспечение и инструкцию для воспроизведения конструкции.
На демонстрациях CRAFT поднимала малину, яйцо и хрупкий чипс, брала монету с плоской поверхности, удерживала бокал, палочки и ножницы. Разработчики проверили все 33 типа захвата из принятой в робототехнике классификации Feix — от крепкого обхвата инструмента до точного движения кончиками пальцев. В сравнительных испытаниях с жёсткой роботизированной кистью CRAFT успешнее работала с хрупкими предметами. При механической проверке палец выдерживал почти вдвое большую нагрузку до установленного порога отклонения, чем сопоставимая модель LEAP Lite.
При этом кисть пока не действует самостоятельно, как человек. В испытаниях ею управлял оператор: одна обычная камера отслеживала движения его руки и тела, а программа передавала их роботу. Система не требует специальных перчаток с датчиками. Демонстрация удержания ножниц сама по себе не означает, что робот умеет автономно выбирать инструмент и выполнять любую работу.
Работу представили на конференции Robotics: Science and Systems в июле 2026 года; в сентябре университет рассказал о результатах широкой аудитории. Разработка рассчитана прежде всего на исследования роботизированного управления и обучение алгоритмов манипуляции. Доступные комплектующие и открытая документация позволяют другим лабораториям собирать одинаковые кисти и сравнивать результаты без дорогостоящего закрытого оборудования.
Для роботов трудность часто начинается не с тяжёлого груза, а с обычной ягоды. В CRAFT эту задачу решают не только программой управления: часть точности заложена в материале суставов, который сам смягчает захват.
Фото: редакция ИЗНАНКИ.